All’interno del Dipartimento di Control Systems modelliamo la dinamica e il comportamento del razzo utilizzando Simulink. Sviluppiamo il sistema di controllo attivo per seguire con precisione la traiettoria desiderata del razzo, simulando la risposta delle superfici di controllo attive e regolando la risposta dei freni aerodinamici per garantire prestazioni ottimali, consentendo al razzo di gestire con precisione deviazioni impreviste dalla traiettoria di volo ipotizzata. Gestiamo, infine, il sistema di navigazione del razzo implementando un Kalman Filter attraverso il quale ricaviamo in tempo reale le condizioni di volo esatte del razzo filtrando i dati ricevuti dai sensori di bordo.
Topics
SISTEMI DI CONTROLLO ATTIVO PER AEROFRENI
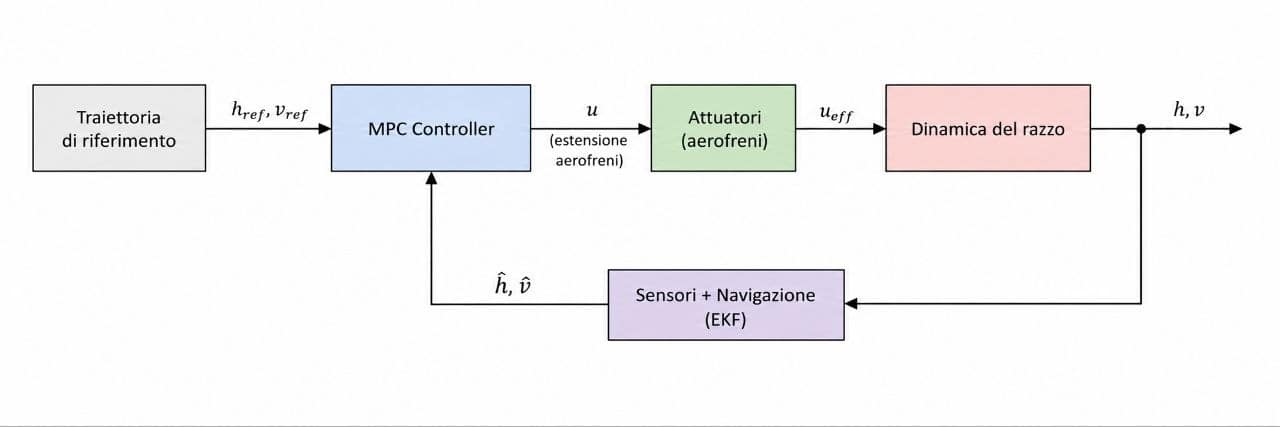
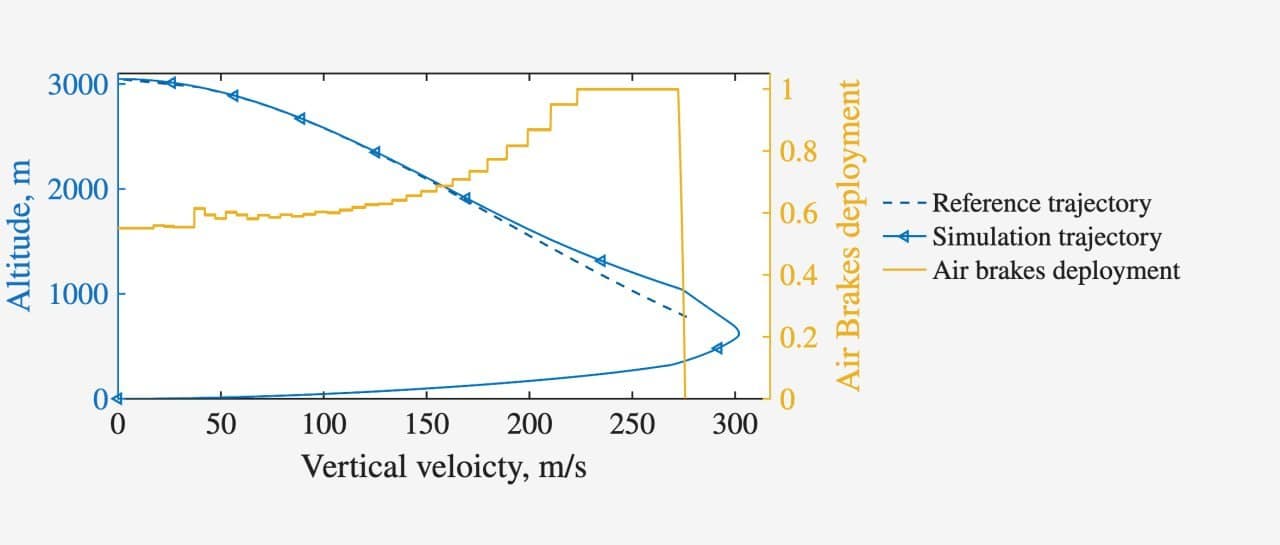
Il sistema di controllo attivo del razzo utilizza i freni aerodinamici per regolare la traiettoria durante la fase di coast e raggiungere con precisione l’apogeo desiderato. Il controllore, sviluppato in MATLAB/Simulink, è basato su una strategia di Model Predictive Control (MPC): durante il volo, il sistema utilizza le stime in tempo reale di quota e velocità verticale per prevedere l’evoluzione futura della traiettoria risolvendo un problema di controllo ottimo per ogni ciclo di controllo, determinando quindi l’estensione ottimale degli aerofreni in relazione alla dinamica del razzo e ai limiti fisici degli attuatori. Per ogni ciclo, viene applicato solamente il primo comando della sequenza ottimizzata (receding horizon): in questo modo il sistema può correggere continuamente la traiettoria e adattarsi a variazioni delle condizioni di volo e alle incertezze del modello. L’algoritmo è progettato per l’esecuzione sull’avionica di bordo ad una frequenza di 6 Hz ed è validato attraverso simulazioni Model-in-the-Loop, Hardware-in-the-loop e analisi Monte Carlo, al fine di verificarne precisione e robustezza in diverse condizioni operative.
FILTRO DI KALMAN
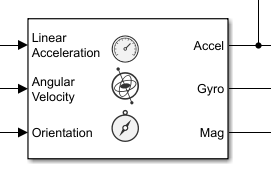
Il sistema di navigazione è la base fondamentale su cui operano e fanno affidamento tutti gli altri sistemi di controllo del razzo, avendo il compito critico di determinare in tempo reale e con estrema precisione l’assetto e lo stato cinematico del veicolo. Sviluppato in MATLAB, l’algoritmo si basa su un Filtro di Kalman Esteso Moltiplicativo (MEKF). Il sistema fonde continuamente le letture ad alta frequenza dell’IMU con i dati del barometro e del modulo GNSS, permettendo la propagazione di un vettore di stato tridimensionale completo. Per affrontare la complessità di un veicolo reale è stata implementata un’architettura a sequential update che ottimizza il carico computazionale e gestisce in modo efficiente le misurazioni asincrone dei sensori, mentre il rumore di processo viene adattato dinamicamente durante il volo, così come il peso delle singole misurazioni. Sono infine integrate logiche di pre-flight calibration per neutralizzare le derive inerziali in rampa. Ottimizzato per la generazione in C++ e l’esecuzione sull’avionica di bordo, l’algoritmo è validato tramite simulazioni Model-in-the-Loop, Hardware-in-the-Loop e analisi Monte Carlo per certificarne l’assoluta robustezza.
TECNICHE DI SIMULAZIONE: SITL e HITL
Le simulazioni Software-in-the-Loop (SITL) e Hardware-in-the-Loop (HITL) sono fondamentali nel nostro approccio di sviluppo. Le simulazioni SITL agevolano la prototipazione rapida, consentendoci di perfezionare iterativamente i guadagni del controllore e convalidare le strategie di controllo in un ambiente virtuale. Queste simulazioni sono cruciali per valutare la risposta dei nostri algoritmi di controllo alle perturbazioni, permettendoci di affinare e ottimizzare le nostre strategie. In aggiunta alle simulazioni SITL, quelle HITL colmano il divario tra il virtuale e il fisico, facilitando la valutazione delle risposte del controllore utilizzando hardware di razzo reale. Questo metodo ci consente di testare, convalidare e ottimizzare ulteriormente le nostre strategie di controllo valutandone le prestazioni in un contesto del mondo reale, garantendo robustezza e affidabilità nei nostri meccanismi di controllo.
REQUISITI
NECESSARI:
Dimistichezza nell’utilizzo di MatLab e di Simulink.
Conoscenza basilare della scrittura in LaTeX.
Disponibilità a spingersi oltre i propri limiti.
Abilità di auto-organizzare il proprio lavoro.
AVANZATI:
Control Systems Theory.
Teoria dei problemi di controllo ottimo / NLP.
Kalman Filtering theory.
Conoscenza di un linguaggio di programmazione (C++ o python)